首页
关于我们
公司介绍
企业动态
合作伙伴
产品中心
XViin-X1
XViin-RX7
新闻中心
公司新闻
行业新闻
应用场景
智能巡检
智能制造
智能物流
商业与公共服务
特种作业
服务支持
联系我们
人才招聘
人才发展
人才招聘
中文
English
العربية
新闻详情
N E W S D E T A I L
机器人真正变聪明的五个问题
2026-09-13
1 阅读
过去几十年,机器人的进步更多体现在“越来越会动”。它们可以精准完成搬运、焊接、装配等任务。但当机器人真正进入家庭、商业空间和复杂工业环境后,一个更重要的问题出现了:机器人会不会真正“理解”这个世界?从传统自动化到具身智能,机器人真正变聪明,至少需要解决五个问题。
机器人真正变聪明的五个问题
过去几十年,机器人的进步更多体现在“越来越会动”。
它们可以精准完成搬运、焊接、装配等任务。但当机器人真正进入家庭、商业空间和复杂工业环境后,一个更重要的问题出现了:
机器人会不会真正“理解”这个世界?
从传统自动化到具身智能,机器人真正变聪明,至少需要解决五个问题。
一、机器人能不能看懂世界?
人类看到一张桌子,很自然就知道哪里可以放东西、哪个杯子可以拿、哪些物品可能会摔碎。
机器人却需要通过摄像头、传感器和AI模型逐步理解这些信息。
因此,未来机器人的视觉能力不能只停留在“识别物体”,还需要进一步理解:
这是什么?在哪里?与周围有什么关系?我能对它做什么?
这意味着机器人正在从传统机器视觉走向多模态环境感知。
西文科技旗下
XVIIN 西文机器人
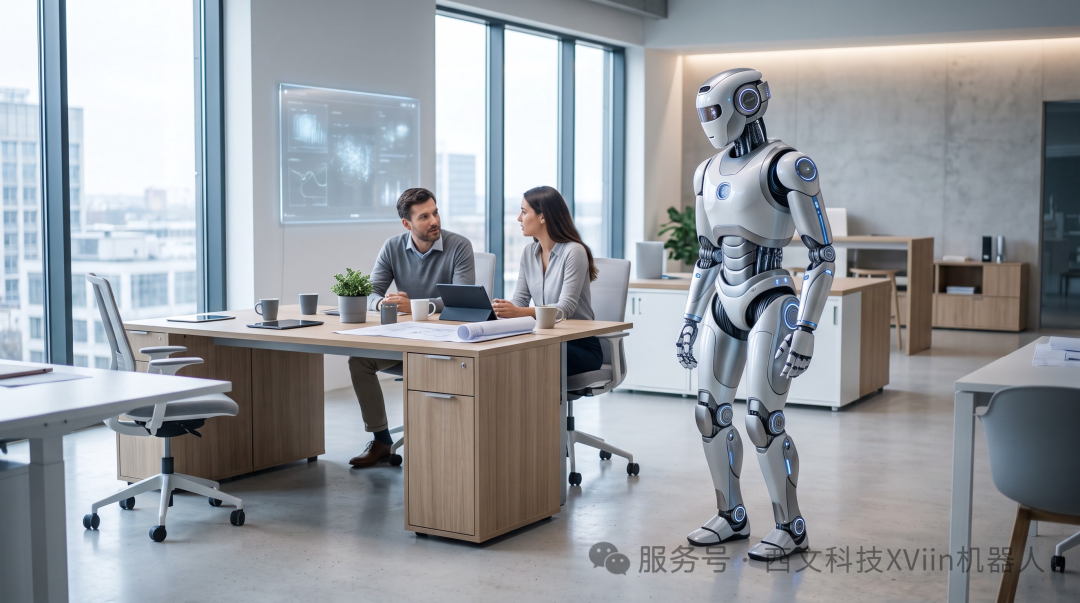
,正围绕多模态感知、运动控制和人工智能等技术方向进行探索,让机器人能够更好地感知和理解真实环境。
二、机器人能不能预测下一步?
看见世界只是开始。
假设桌边有一个杯子,机器人不仅要知道“这是杯子”,还需要知道:如果继续推动,它可能掉下去;如果抓取太用力,它可能破碎。
这就是机器人需要具备的
世界理解和预测能力
。
近年来受到关注的“世界模型”,正试图让AI回答一个重要问题:
如果我这样做,接下来会发生什么?
对于机器人而言,这种预测能力尤其重要。
因为AI回答错误,可能只是答案不准确;而机器人动作错误,则可能造成碰撞、损坏甚至安全问题。
三、机器人能不能把“理解”变成“行动”?
人类听到“把桌上的杯子拿过来”,几乎可以立即完成。
但机器人需要同时解决视觉识别、任务理解、路径规划、运动控制等问题。
这也是VLA(Vision-Language-Action,视觉—语言—行动)受到关注的重要原因。
未来的机器人可能不再只是“按照程序执行动作”,而是:
看到环境 → 理解指令 → 制定行动 → 完成任务。
这也是具身智能与传统机器人的重要区别。
XVIIN 西文机器人所探索的,正是从AI能力、感知系统到运动控制之间的协同,让机器人逐渐从“执行设备”向“智能终端”发展。
四、机器人能不能从错误中学习?
人类学习走路、骑车,并不是提前掌握所有动作参数,而是在不断尝试和反馈中学习。
机器人也需要类似的能力。
执行 → 反馈 → 调整 → 再执行
当机器人能够从真实环境中不断获得数据和经验,它才可能逐渐适应复杂场景。
因此,未来机器人竞争的不只是硬件,也包括算法、数据和真实应用场景。
五、机器人能不能拥有“常识”?
这是最难的问题。
我们知道玻璃容易碎,知道热水不能直接触碰,也知道在人群中应该主动避让。
这些看似简单的常识,却很难通过传统程序全部写进机器人。
真正的具身智能,需要机器人面对陌生环境时,也能够进行判断和调整。
这意味着机器人最终需要具备:
感知、理解、预测、行动和学习的完整闭环。
从“会动”到“会思考”
如果把这五个问题放在一起,我们会发现:
机器人真正的智能,并不只是让机械臂更灵活、让机器人走得更快。
真正重要的是让它逐渐做到:
看得见、听得懂、想得明白、做得到,还能不断学习。
这也是具身智能受到关注的根本原因。
从人工智能、多模态感知,到VLA、世界模型和运动控制,机器人正在从一个“自动化设备”,逐渐成为能够理解并参与现实世界的智能体。
西文科技及旗下
XVIIN 西文机器人
,也正在这一方向持续探索。
未来,当智能真正进入机器人,机器人也许不再只是替人完成一个动作,而是能够
理解一个任务,并在真实空间中自主完成它。
这或许才是机器人真正变聪明的开始。
—— 西文科技 / XViiN Robotics
上一篇
世界模型是什么?
下一篇
人形机器人是风口还是泡沫?
相关推荐
2026-10-15
产教融合·资源共享|西文科技走进合工大,共探具身智能协同发展新机遇
2026-09-29
西文科技发展介绍
2026-10-21
具身智能时代悄然来临:这场物理世界的科技变革,你准备好了吗?