تفاصيل الأخبار

N E W S D E T A I L

人形机器人 ≠ 具身智能?一文搞懂当下最火的实体AI概念

الروبوت على شكل إنسان ، ذكاء الجسم ؟ مقال واحد لفهم مفهوم الذكاء الاصطناعي الحقيقي الأكثر سخونة في الوقت الحاضر

2026-09-12 1 القراءة
最近,一提到“具身智能”,很多人第一反应是:不就是那个会走路、能说话的人形机器人吗?特斯拉的Optimus、Figure的机器人、国内大厂纷纷入局……仿佛只要长得像人,就能算“具身智能”。但真相是——人形机器人 ≠ 具身智能。这不仅是概念混淆,更可能让我们错失真正重要的技术方向。
الروبوت على شكل إنسان ، ذكاء الجسم ؟ مقال واحد لفهم مفهوم الذكاء الاصطناعي الحقيقي الأكثر سخونة في الوقت الحاضر

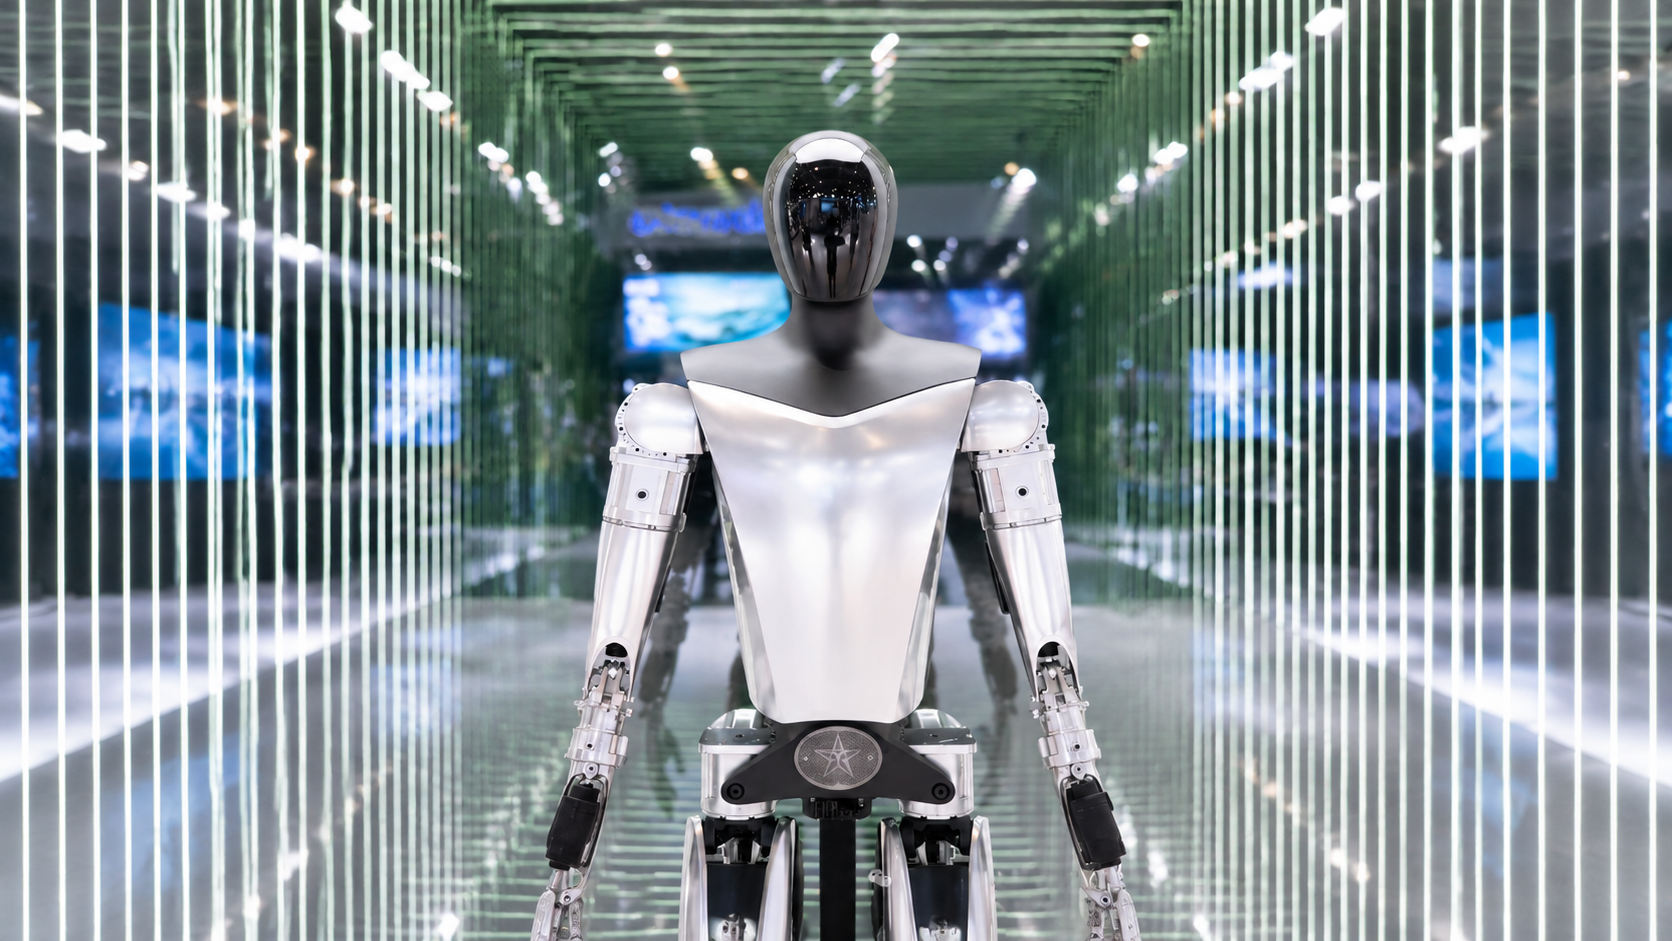
最近,一提到“具身智能”,很多人第一反应是:不就是那个会走路、能说话的人形机器人吗?特斯拉的Optimus、Figure的机器人、国内大厂纷纷入局……仿佛只要长得像人,就能算“具身智能”。
但真相是——人形机器人 ≠ 具身智能。
هذا ليس مجرد ارتباك مفاهيمي ، بل من المرجح أن يجعلنا نفقد الاتجاه التكنولوجي المهم حقًا.

1. تحدث أولاً عن الاستنتاج: مع الذكاء الجسدي ، فإن الجوهر هو الذكاء الذي "يمكن أن يدرك ويفكر ويتصرف"

إن جوهر الذكاء الاصطناعي ليس "أن تبدو مثل الإنسان" ، ولكن يجب تحقيق الذكاء من خلال تفاعل الجسم مع البيئة **.
تمامًا مثل الأطفال الذين يتعلمون المشي: إنها ليست صيغة مسند الظهر ، ولكن السقوط المستمر ، والتسلق ، وضبط الموقف ، و "التجربة والخطأ" في العالم الحقيقي لتعلم التوازن. الذكاء الحقيقي يجب أن "ينمو في الجسم".
而目前大多数所谓“人形机器人”,更多只是**被远程控制或预设程序驱动的自动化设备,它们可以挥手、搬箱子,但一旦遇到没训练过的场景——比如地上有块小石头、门关得有点紧——立刻就“卡住”了。
هذا ليس ذكيًا ، إنه "ذراع ميكانيكي متطور".
nano-output-4445349

2. العناصر الثلاثة الرئيسية للذكاء الجسدي

القدرة على الإدراك: ليس فقط رادار الكاميرا ، ولكن يمكنه فهم المعلومات متعددة الوسائط مثل الرؤية واللمس وردود الفعل على القوة ، ودمج الأحكام.
القدرة على اتخاذ القراراتخاذ القرارات الديناميكية على أساس البيئة في الوقت الحقيقي ، بدلاً من الاعتماد على البرامج النصية الثابتة. على سبيل المثال ، عندما ترى الكأس ملتوية ، تعرف أنه يجب عليك مساعدته بدلاً من "هل يجب أن آخذه ؟"
القدرة على العمل: الحركة طبيعية ، والقدرة على التكيف قوية ، والقدرة على الاستجابة بمرونة في بيئة مادية معقدة ، وحتى "الذاكرة الجسدية" و "التعلم التجريبي".
هذه الروابط الثلاثة متشابكة ولا غنى عنها. فقط عندما تستمر اللياقة البدنية الذكية في التعلم وتحسين الذات في العالم الحقيقي ، يمكن اعتبارها "ذكاءً جسديًا" بالمعنى الحقيقي.

3. لماذا أصبح الحريق فجأة الآن ؟

في السنوات العشر الماضية ، ركضنا اهتمامنا على "النماذج الكبيرة"-اللغة والصور وتوليد الكود ، شبه كلي القدرة. لكن النموذج الكبير له عيب قاتل: ليس له جسم ولا يمكنه العمل مباشرة على العالم.
الذكاء الجسدي هو المسار الرئيسي للهبوط على "النموذج الكبير".
تخيل:
عندما يسقط الرجل العجوز في المنزل ، يمكن للروبوت التعرف عليه تلقائيًا وإبلاغ الشرطة ؛
عندما يكون المصنع غير طبيعي ، يمكن للروبوت التحقيق في الأخطاء بشكل مستقل ؛
أثناء الإنقاذ في منطقة الكارثة ، يمكن للروبوت عبور الأنقاض والعثور على ناجين.
كل هذه المشاهد تتطلب جسمًا ذكيًا يمكنه المشاهدة والتفكير والتنقل-وهذه هي مهمة الذكاء.

4. التقدم الحالي: إلى أي مدى نحن بعيدون عن "الذكاء الحقيقي" ؟

في الوقت الحاضر ، تعمل الفرق الرائدة في العالم مثل DeepMind و OpenAI و Google DeepMind و Ushu Technology المحلية والروبوتات الذكية على تعزيز أبحاث الذكاء.
التقدم النموذجي يشمل:
Sim2Realالتكنولوجيا: تدريب الروبوتات في العالم الافتراضي ، ثم الانتقال إلى الواقع ؛
الشبكات العصبية تعزيز التعلم: دع الروبوت يزيد من دقة الحركة من خلال المحاولات المتكررة ؛
اندماج الإدراك متعدد الوسائط: الجمع بين الرؤية والصوت واللمس لتحقيق أحكام أكثر دقة.
لكن التحديات لا تزال هائلة:
العالم الحقيقي معقد للغاية بحيث يصعب على البيانات تغطية جميع المواقف ؛
متطلبات دقة التحكم في الحركة عالية للغاية ، وقد تؤدي الأخطاء الصغيرة إلى الفشل ؛
لا يزال استهلاك الطاقة والتكلفة والسلامة من الاختناقات الهندسية.

五、对普通人意味着什么?

别急着相信“明年就能用上家庭机器人”。
ولكن يمكنك التركيز على هذه الاتجاهات:
未来几年,具身智能将率先在工业、医疗、物流等领域落地;
智能体不再只是“工具”,而是能主动协作的“伙伴”;
技术进步将推动人机关系从“命令-执行”走向“共情-协同”。
作为关注前沿科技的你,与其盯着“长得像人”的机器人,不如思考:
如何让机器真正“理解世界”?如何让它在不确定中做出合理选择?
这才是具身智能的终极命题。

写在最后

人形机器人是具身智能的“外壳”,但真正的内核是让机器拥有与世界交互的能力。
我们正在见证一场从“会说话的机器”到“会思考的身体”的革命。
如果你也相信:真正的智能,必须长在身体里,那么,欢迎你一起走进这个正在成型的未来。
📌 关注我们,带你深挖具身智能底层逻辑,不追风口,只做硬核解读。
#具身智能#实体AI#人工智能#机器人#科技前沿#深度解析

التوصيات ذات الصلة

公众号二维码