في الماضي، كانت الذكاء الاصطناعي الذي نعرفه عبارة عن ذكاء افتراضي قادر على الرؤية والاستماع والكتابة. يستطيع ChatGPT صياغة النصوص الإعلانية، وإجراء الحسابات، وتقديم التحليلات، لكنه لا يمتلك جسداً، ولا يستطيع التحرك، ولا يمكنه تنفيذ المهام على أرض الواقع.
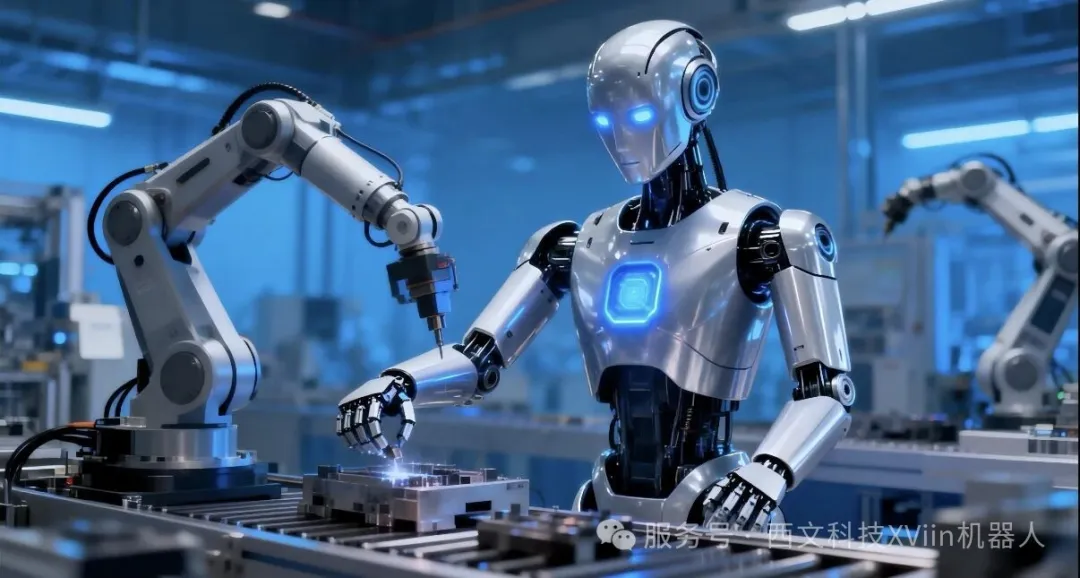
إن امتلاك الذكاء الجسدي هو السماح لمنظمة العفو الدولية بامتلاك "جسم" حقًا وتصبح ذكاءً آليًا ماديًا يمكنه دخول العالم المادي الحقيقي ، والعمل بشكل مستقل ، والتكيف مع البيئة ، وحل المشكلات.
كثير من الناس فضوليين:
ألم تكن الروبوتات المادية موجودة منذ فترة طويلة ؟ لماذا هو الآن "ذكي" ؟
ما الذي يعتمد عليه في رؤية البيئة والتفكير والحكم والعمل بشكل مستقل ؟
اليوم,المحرريأخذك إلى التفكيك الكامل:具身智能机器人的三大核心能力——感知、决策、行动。
ما هو الذكاء الحقيقي ؟
تلخيص جملة بسيطة:
الروبوتات التقليدية هي "العمل وفقًا للإجراءات" ، والروبوتات الذكية "تفهم البيئة ، وتفكر بنفسك ، وتعمل بشكل مستقل".
الروبوتات الصناعية العادية ، ومعدات خط التجميع الثابتة ، والإجراءات ، والطرق ، والمهام كلها مكتوبة مسبقًا ، وبمجرد أن تتغير البيئة ، ستحدث أخطاء ، وتتوقف ، وتتوقف.
وذكاء الجسم هو مجموعة كاملة من الحلقات المغلقة الذكية في العالم المادي:
بيئة الإدراك ← فهم المشهد ← اتخاذ القرار الذكي ← تنفيذ الإجراءات ← تصحيح الأخطاء في الوقت الفعلي
لم يعد يعتمد على التحكم اليدوي عن بعد ، ولم يعد يقتصر على المشاهد الثابتة ، ويمكنه التكيف مع العمل في بيئة حقيقية غير معروفة ومعقدة وديناميكية.
الإدراك: "العيون والأذنين واللمس" للروبوت
يدخل البشر في بيئة غير مألوفة ، ويعتمدون على الرؤية والاستماع والشعور بالقدمين للحكم على ظروف الطريق والعقبات والمخاطر.
الخطوة الأولى للروبوت الذكي هيالإدراك البيئي-ما يعادل ملامح الوجه للروبوت.
وهي مجهزة بمجموعة كاملة من أجهزة الإدراك الذكي: ليدار ، كاميرا عميقة ، رؤية ثنائية العين ، مستشعر بالقصور الذاتي ، مستشعر يتم التحكم فيه بقوة ، وحدة الرؤية الليلية بالأشعة تحت الحمراء ، إلخ.
من خلال دمج الأجهزة المتعددة ، يمكن للروبوتات القيام بذلك في الوقت الفعلي:
✅النمذجة ثلاثية الأبعاد حول التضاريس
✅تحديد العقبات ، والخطوات ، والوديان ، والمياه الراكدة
✅التمييز بين الأشخاص والمعدات والأشياء والحطام
✅إدراك المسافة والارتفاع والمنحدر ودرجة المطبات
✅لا يزال يتم التعرف على بيئة الليل والضوء الضعيف والغبار بدقة
جوهر الإدراك ليس "التقاط الصور" ، ولكن "فهم البيئة".
سيحول العالم المادي الحقيقي إلى خريطة رقمية ثلاثية الأبعاد يمكن للروبوتات فهمها ، مما يضع الأساس لاتخاذ القرارات اللاحقة.
صنع القرار: "التفكير في الدماغ والحكم" للروبوت
مع البيانات البيئية ، تدخل الرابط الأساسي-صنع القرار الذكي، وهذا أيضًا هو الفرق الأكبر بين الذكاء الجسدي والروبوتات التقليدية.
الروبوتات التقليدية:يحدد الشخص المسار ، ويحدد الشخص الإجراء ، ويحدد الشخص العملية ، والتنفيذ بدون دماغ。
روبوت ذكي:النماذج الكبيرة تدفع التفكير المستقل.
يكمل نظام اتخاذ القرار تلقائيًا مجموعة كاملة من الأحكام المنطقية:
1. أين أنا الآن ؟
2. ما هي مهمتي ؟
3. هل الجبهة سالكة ؟ لا يوجد خطر ؟
4. هل تواجه عقبات في الالتفاف أو الانتظار أو تغيير المسار ؟
5. ما هي المهمة التي يجب إكمالها أولاً ؟
6. هل من الضروري الإبلاغ عن الوضع غير الطبيعي في وقت مبكر ؟
يمكنه التخطيط بشكل مستقل للمسار العام ، وتجنب العقبات الديناميكية في الوقت الفعلي ، وتخصيص إجراءات التشغيل بذكاء ، والحكم على أولويات المهمة.
العمل: "تنفيذ الجسم والحركة التكيفية" للروبوت
إذا كنت تريد اتخاذ قرار ، فيجب عليك التحرك والاستقرار والقيام بعمل جيد.
行动控制,就是具身智能的四肢执行系统,负责把大脑的决策,落地为真实物理动作。
依托高精度运动控制算法、仿生步态模型、力控调节技术,实体机器人可以实现:
• 平稳行走、奔跑、转向、爬坡
• 上下台阶、跨越障碍、适应碎石颠簸路面
• 精准启停、柔性作业、稳定搭载设备
• 复杂地形自适应调整重心与步态
不同于普通机器的僵硬机械动作,具身智能机器人的行动是柔性、自适应、智能化的。
路面变了、环境变了、任务变了,它的动作姿态会实时自动调整,不会死板卡顿。
感知+决策+行动:构成完整实体AI闭环
单独的感知、单独的决策、单独的运动,都算不上具身智能。
真正的核心价值,在于三者实时联动、闭环迭代:
感知实时采集环境 → 大脑智能分析决策 → 身体精准执行行动 → 执行结果反向更新感知模型 → 持续优化智能
这就是实体机器人可以越用越聪明、越跑越精准的底层逻辑。
为什么具身智能是未来AI的终极方向?
当下AI行业已经非常明确:虚拟大模型进入瓶颈,实体落地才是增量风口。
大模型解决了“会思考”,具身智能解决了“能做事”。
未来所有实体机器人、智能装备、无人设备,都会朝着这套逻辑迭代:更精准的环境感知、更通用的AI决策、更柔性的物理行动。
感知,让机器人看懂世界;
决策,让机器人拥有思维;
行动,让机器人改变现实。
属于实体机器人、具身智能的新时代,才真正刚刚开始。