首页
关于我们
公司介绍
企业动态
合作伙伴
产品中心
XViin-X1
XViin-RX7
新闻中心
公司新闻
行业新闻
应用场景
智能巡检
智能制造
智能物流
商业与公共服务
特种作业
服务支持
联系我们
人才招聘
人才发展
人才招聘
中文
English
العربية
新闻详情
N E W S D E T A I L
具身智能的终局
2026-09-13
1 阅读
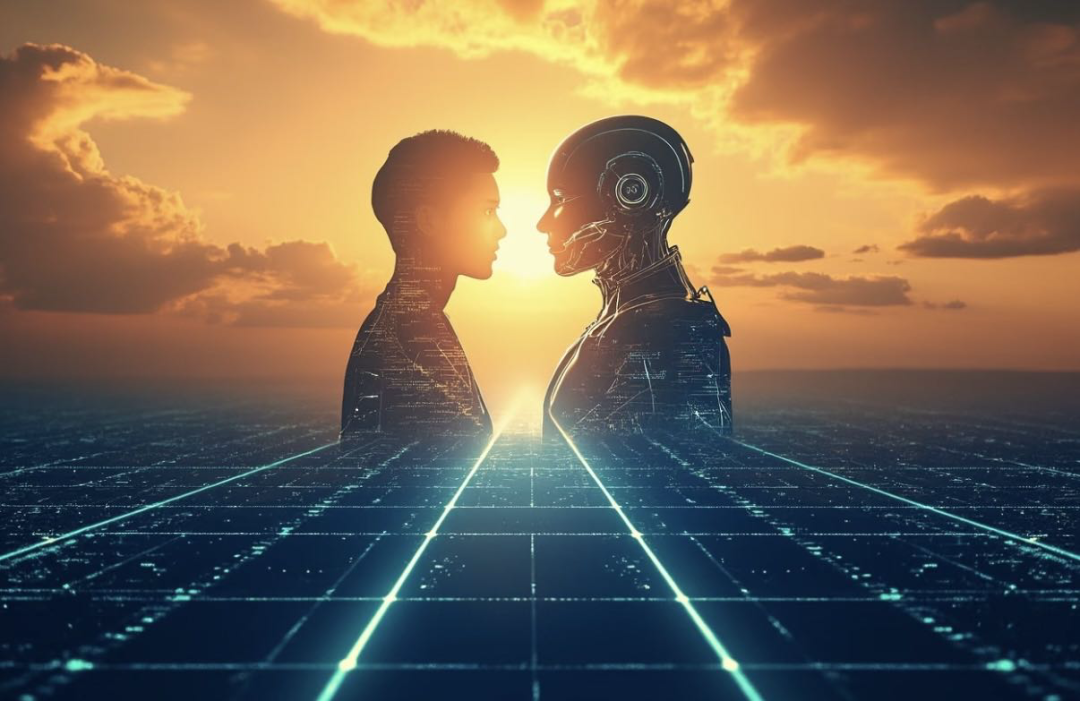
当AI开始拥有身体,人工智能的边界也正在从数字世界走向现实世界。过去几年,我们见证了大语言模型快速发展。AI能够写作、编程、分析数据,也能够通过视觉理解图片和视频。但如果AI只能停留在屏幕里,它改变的仍然主要是“信息”。真正更大的变化,可能来自下一步:让AI拥有身体,进入现实世界,并真正执行任务。
具身智能的终局
当AI开始拥有身体,人工智能的边界也正在从数字世界走向现实世界。
过去几年,我们见证了大语言模型快速发展。AI能够写作、编程、分析数据,也能够通过视觉理解图片和视频。但如果AI只能停留在屏幕里,它改变的仍然主要是“信息”。
真正更大的变化,可能来自下一步:
让AI拥有身体,进入现实世界,并真正执行任务。
这就是具身智能。从Figure、Tesla Optimus,到Boston Dynamics Atlas、Unitree G1,再到越来越多国内外机器人企业持续推进商业化,具身智能正在从实验室技术逐渐走向产业应用。
那么问题来了:
具身智能的终局究竟是什么?
一、从“会回答”到“会行动”
传统AI擅长处理信息。你问它一个问题,它可以给出答案;给它一张图片,它可以进行识别;给它一段代码,它可以进行修改。但机器人面对的是完全不同的世界。它需要理解空间、物体、距离、重量和人的行为,还必须在充满不确定性的环境中做出实时决策。因此,具身智能真正需要解决的,是一个完整的闭环:
感知 → 理解 → 规划 → 行动 → 反馈。
例如,当我们告诉机器人“把桌面整理干净”,真正困难的并不是理解这句话,而是让机器人知道:桌面上有什么?哪些物品属于哪里?应该先拿什么?如何避开障碍?如果物品掉落怎么办?如果环境发生变化,又应该如何重新规划?这意味着机器人必须从“执行固定程序”,逐渐走向“理解任务并自主完成任务”。
二、全球机器人正在验证这条路线
从全球产业发展来看,这一趋势已经越来越明显。
Figure AI
正在探索通用人形机器人,希望机器人能够进入真实工作环境,承担物流、制造等任务。
Tesla Optimus
则试图依托自动驾驶领域积累的视觉感知、神经网络和运动控制能力,让机器人逐渐具备通用任务执行能力。
Boston Dynamics Atlas
长期专注于机器人运动能力,其产品展示了机器人在复杂环境中的动态平衡、移动和操作能力。
与此同时,
Unitree G1、H1
等产品,也正在推动人形机器人从展示型产品向实际应用进一步靠近。这些案例背后反映的是同一个变化:
机器人竞争的核心正在从“机械结构”走向“智能能力”。
未来真正具有价值的机器人,不只是能够走路、跑步或者完成一个漂亮的动作,而是能够在现实环境中持续完成任务。
三、机器人真正的“智能”,不是越来越像人
很多人判断人形机器人的标准,是看它“像不像人”。但从产业角度来看,外形只是表象。真正重要的是:
机器人能不能理解人类意图,并把意图转化为行动。
过去的机器人通常需要工程师提前定义动作。未来的机器人可能只需要接收一个目标。例如:“把会议室准备好。”机器人可以自行识别桌椅、文件、饮料等物体,然后规划任务流程。这背后需要VLM、VLA、世界模型、强化学习、运动控制等技术共同协作。其中,VLA(Vision-Language-Action)正在成为一个重要方向。它试图建立从:
视觉 → 语言 → 行动
之间的直接联系。而世界模型进一步解决一个更深层的问题:
机器能不能理解“如果我这样做,接下来会发生什么”?
这将决定机器人能否从“动作执行器”真正走向“自主智能体”。
四、从“机器人”走向“智能空间”
具身智能的终局,可能并不是让每一个家庭都摆放一个人形机器人。更大的变化可能是:
整个物理空间都开始具备智能。
工厂中的机械臂、物流仓库中的移动机器人、家庭中的服务设备、商业空间中的智能终端,都可能成为具身智能的一部分。这也是西文科技正在关注的方向。作为聚焦
具身智能、仿生机器人与智能空间系统
的科技品牌,西文科技并不只是将机器人理解为一个独立硬件产品,而是希望探索:
机器人、AI与真实空间之间如何形成更加完整的智能系统。
从感知、运动控制,到多模态交互,再到智能空间应用,未来机器人真正产生价值的地方,不只是“站在那里”,而是能够融入具体场景。
对于企业而言,这意味着机器人需要解决的不再是单一动作,而是实际业务问题。对于普通用户而言,则意味着未来的智能设备可能越来越自然地理解环境和人的需求。
五、从“能跑”到“能理解”,再到“能执行”
回顾机器人技术的发展,可以看到一条非常清晰的路线。
第一阶段:
机器人能动。
能够行走、抓取、移动,解决基础运动问题。
第二阶段:
机器人能感知。
通过摄像头、传感器和多模态模型理解周围环境。
第三阶段:
机器人能理解。
理解语言、任务以及人与环境之间的关系。
第四阶段:
机器人能执行。
根据目标自主制定计划,并持续根据环境变化调整行动。
而真正具有革命意义的第五阶段可能是:
机器人能够持续学习。
完成任务之后,机器人获得新的数据和经验,再将这些经验用于下一次任务。这意味着机器人的能力不再完全依赖工程师提前编程,而是逐渐形成自己的“经验”。
六、真正的终局,是AI进入物理世界
互联网曾经把人与信息连接起来。移动互联网进一步把信息带到了每个人身边。生成式AI让机器开始理解文字、图像、声音和知识。而具身智能正在尝试完成下一步:
让AI真正进入物理世界。
当AI拥有感知能力、决策能力和行动能力之后,它改变的就不再只是内容生产方式。它可能进一步改变制造、物流、医疗、家庭服务、商业空间乃至整个城市的运行方式。这也是为什么我们认为,具身智能值得长期关注。它并不只是“人形机器人”的又一次产业热潮。它背后真正发生的,是人工智能从
数字智能向物理智能
的延伸。西文科技所关注的,也正是这一变化。未来,机器人不应该只是一个“机器”。它应该成为连接
人工智能、物理空间与真实需求
的新入口。从一个机器人,到一套智能系统,再到一个能够自主运行的智能空间——
这或许才是具身智能真正的终局。
当机器开始理解我们所处的世界,当AI不仅能够“告诉我们答案”,还能够真正“替我们完成事情”,人工智能才算真正跨越了数字世界与现实世界之间的边界。
让智能拥有身体,让机器理解世界,让未来真正进入现实。
这,或许就是具身智能最值得期待的未来。
欢迎点赞,转发和评论区
留言!
上一篇
机器人跑赢人类之后
下一篇
亮相世界制造业大会|XViiN‑X1,探索具身智能的无限可能
相关推荐
2026-10-15
产教融合·资源共享|西文科技走进合工大,共探具身智能协同发展新机遇
2026-09-29
西文科技发展介绍
2026-10-21
具身智能时代悄然来临:这场物理世界的科技变革,你准备好了吗?