过去我们熟悉的人工智能,是看得见、听得懂、会打字的虚拟智能。ChatGPT 能写文案、算数据、做分析,但它没有身体、无法移动、不能落地干活。
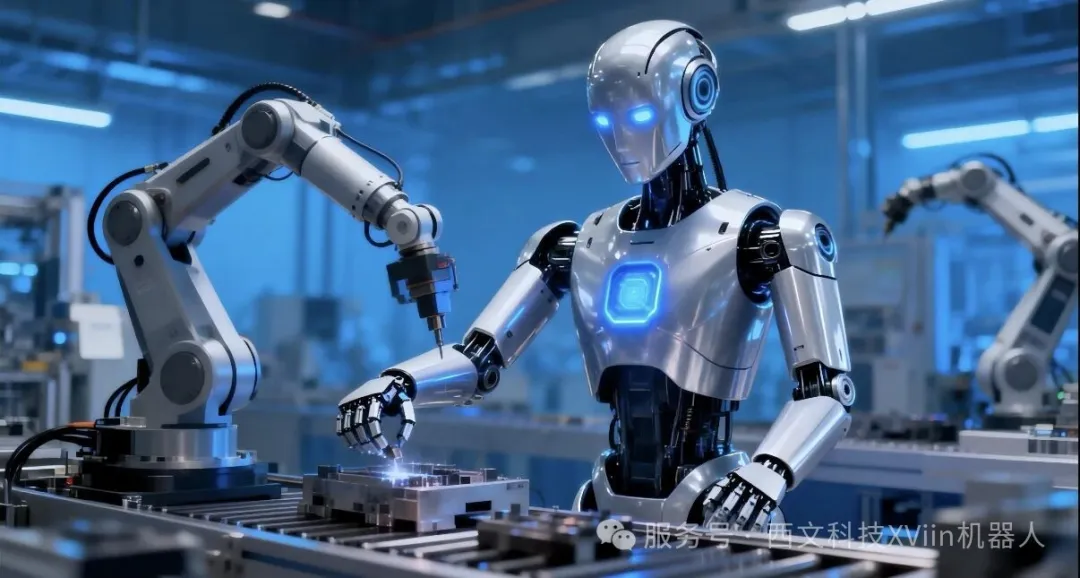
而具身智能,就是让AI真正拥有“身体”,成为可以进入真实物理世界、自主干活、适应环境、解决问题的实体机器人智能。
很多人好奇:
实体机器人不是早就有了吗?为什么现在才火“具身智能”?
它到底靠什么看清环境、思考判断、自主行动?
今天,小编带你完整拆解:具身智能机器人的三大核心能力——感知、决策、行动。
什么是真正的具身智能?
简单一句话总结:
传统机器人是“按程序干活”,具身智能机器人是“看懂环境、自己思考、自主干活”。
普通工业机器人、固定流水线设备,动作、路线、任务全部提前写死,环境一旦改变就会出错、卡顿、停机。
而具身智能,是一套完整的物理世界智能闭环:
感知环境 → 理解场景 → 智能决策 → 执行行动 → 实时纠错迭代
它不再依赖人工远程操控、不再局限固定场景,能在未知、复杂、动态变化的真实环境中自适应作业。
感知:机器人的“眼睛、耳朵和触觉”
人类进入一个陌生环境,靠眼看、耳听、脚感,判断路况、障碍、风险。
具身智能机器人的第一步,就是环境感知——相当于机器人的五官。
它搭载全套智能感知硬件:激光雷达、深度相机、双目视觉、惯性传感器、力控传感器、红外夜视模块等。
通过多设备融合,机器人可以实时做到:
✅ 三维建模周围地形
✅ 识别障碍物、台阶、沟壑、积水
✅ 分辨人和设备、物品和杂物
✅ 感知距离、高度、坡度、颠簸程度
✅ 夜间、弱光、粉尘环境依旧精准识别
感知的核心不是“拍到画面”,而是“读懂环境”。
它会把真实物理世界,转化成机器人能理解的数字三维地图,为后续决策打下基础。
决策:机器人的“大脑思考与判断”
有了环境数据,就进入了最核心的环节——智能决策,这也是具身智能和传统机器人最大的区别。
传统机器人:人设定路径、人设定动作、人设定流程,无脑执行。
具身智能机器人:大模型驱动自主思考。
决策系统会自动完成整套逻辑判断:
1. 我现在在哪里?
2. 我的任务是什么?
3. 前方是否可通行?有无风险?
4. 遇到障碍是绕行、等待、还是换路线?
5. 优先完成哪项作业?
6. 异常情况是否需要预警上报?
它可以自主规划全局路径、实时动态避障、智能分配作业动作、判断任务优先级。
行动:机器人的“身体执行与自适应运动”
想得出决策,还要动得了、稳得住、做得好。
行动控制,就是具身智能的四肢执行系统,负责把大脑的决策,落地为真实物理动作。
依托高精度运动控制算法、仿生步态模型、力控调节技术,实体机器人可以实现:
• 平稳行走、奔跑、转向、爬坡
• 上下台阶、跨越障碍、适应碎石颠簸路面
• 精准启停、柔性作业、稳定搭载设备
• 复杂地形自适应调整重心与步态
不同于普通机器的僵硬机械动作,具身智能机器人的行动是柔性、自适应、智能化的。
路面变了、环境变了、任务变了,它的动作姿态会实时自动调整,不会死板卡顿。
感知+决策+行动:构成完整实体AI闭环
单独的感知、单独的决策、单独的运动,都算不上具身智能。
真正的核心价值,在于三者实时联动、闭环迭代:
感知实时采集环境 → 大脑智能分析决策 → 身体精准执行行动 → 执行结果反向更新感知模型 → 持续优化智能
这就是实体机器人可以越用越聪明、越跑越精准的底层逻辑。
为什么具身智能是未来AI的终极方向?
当下AI行业已经非常明确:虚拟大模型进入瓶颈,实体落地才是增量风口。
大模型解决了“会思考”,具身智能解决了“能做事”。
未来所有实体机器人、智能装备、无人设备,都会朝着这套逻辑迭代:更精准的环境感知、更通用的AI决策、更柔性的物理行动。
感知,让机器人看懂世界;
决策,让机器人拥有思维;
行动,让机器人改变现实。
属于实体机器人、具身智能的新时代,才真正刚刚开始。