

智慧物流解决方案:具身智能机器人赋能物流全流程
面向未来的智能制造合作西文科技 XViin 持续聚焦具身智能与仿生机器人应用,面向制造企业、产业园区、系统集成商及产业合作伙伴,探索机器人技术与真实生产需求的结合。围绕工厂巡检、生产辅助、厂内物流和柔性作业等方向,可根据客户的生产流程、现场条件与数字化基础,开展需求评估、机器人选型、场景适配及定制化开发,共同探索可验证、可复制的智能制造应用方案。让机器人走进生产现场,让智能技术服务产业升级。
智慧物流解决方案:具身智能机器人赋能物流全流程
一、方案概述
随着电子商务、智能制造和现代供应链持续发展,物流行业正加快向自动化、数字化和智能化转型。仓储巡检、货物搬运、订单分拣、生产线补料及物流设施管理等环节,对作业效率、任务协同和现场管理提出了更高要求。
传统物流系统通常依靠输送线、固定式自动化设备及移动机器人完成特定任务。面对动态变化的作业环境、复杂的现场状况和多样化的操作需求,企业仍需要探索更加灵活的机器人解决方案。
西文科技 XViin 聚焦具身智能、仿生机器人研发与智能空间系统落地,面向仓储物流、厂内配送和物流园区管理等场景,探索四足机器狗与人形机器人的应用组合。
通过机器人本体、运动控制、环境感知和配套软件的场景化适配,西文科技可围绕物流巡查、物料转运、工位补料、货物取放及现场信息采集等需求,开展应用方案设计与定制化开发,推动机器人技术与现有物流流程相结合。
二、核心应用场景
1. 智慧仓储巡检
适用产品:XViin-X1 四足机器狗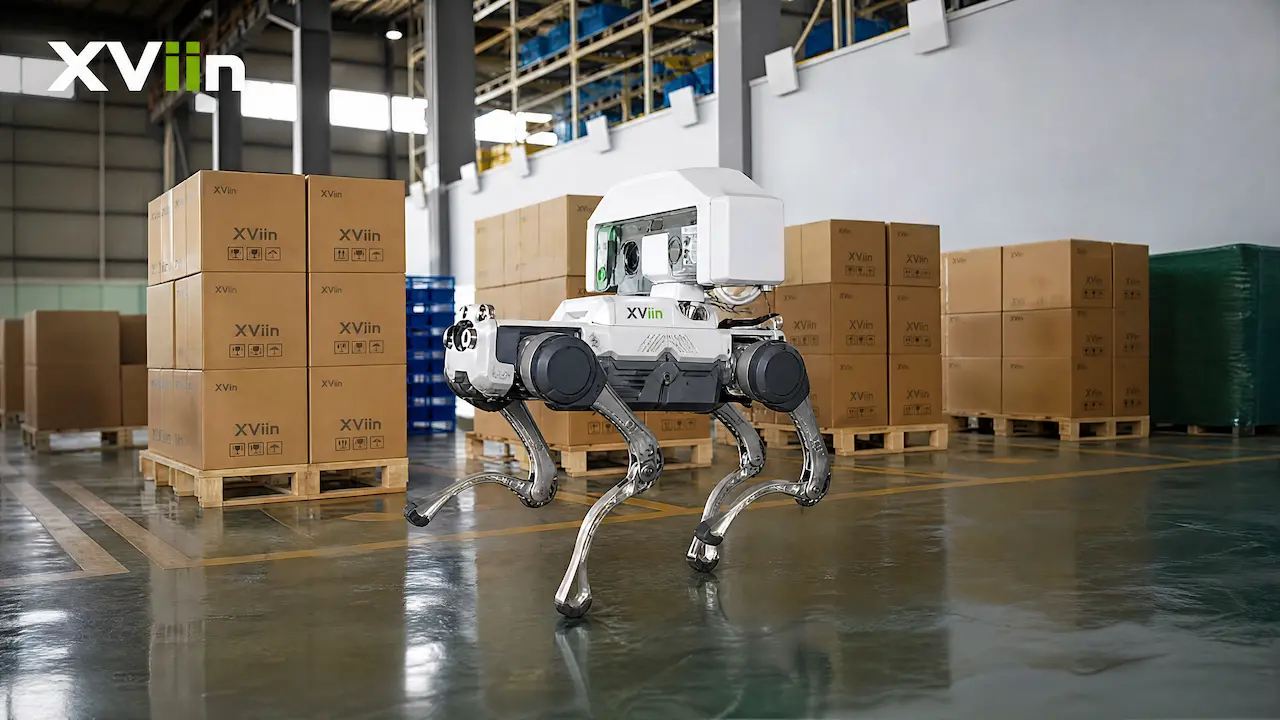
面向大型仓库、物流中心、立体仓储区域及分拣作业区,机器狗可用于仓储通道巡查、现场影像采集、设施状态检查和异常情况记录。
结合适配的视觉设备、环境传感器及巡检软件,可进一步探索货架区域检查、通道障碍识别、设备状态监测等功能。
应用价值: 辅助提升仓储巡检的规范性,为设施维护、现场管理和异常复核提供信息支持。
2. 物料搬运与工位配送
适用产品:XViin-RX7 人形机器人及配套系统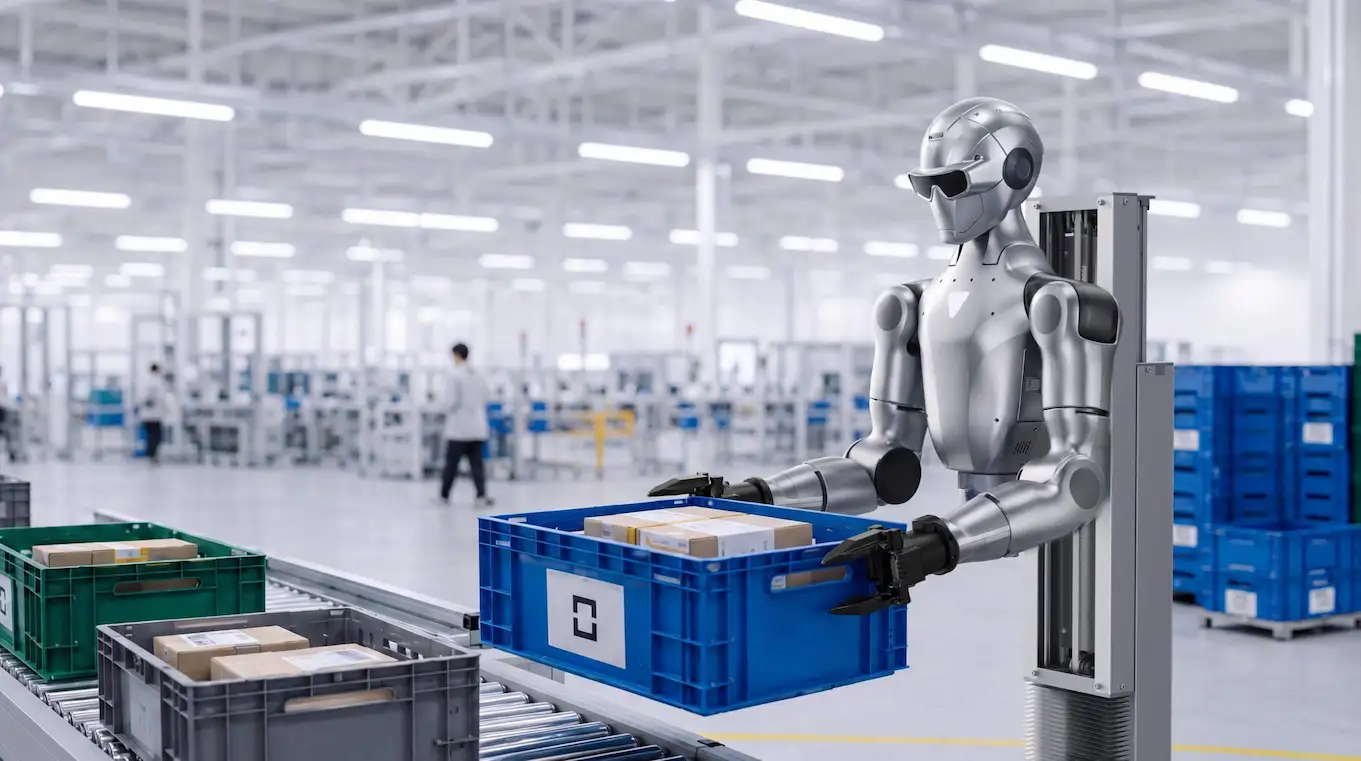
面向制造工厂仓储区、线边仓和物流周转区域,可围绕标准料箱、零部件及指定物料,探索取放、搬运和工位补料等任务。
通过视觉识别、运动控制、末端执行器适配和任务规划,逐步验证机器人与现有工位、货架及物流流程的协作能力。
应用价值: 为重复性物料流转提供自动化选择,探索降低人工搬运强度、提升物流衔接效率的可行路径。
3. 货物分拣与订单处理
适用方向:人形机器人及视觉操作系统
面向快递分拨中心、电商仓库和订单履约中心,可探索包裹识别、指定货物抓取、分类放置及分拣辅助等任务。
结合货物识别、抓取定位、条码读取和分拣规则,可针对特定尺寸、重量及包装类型开展应用验证,并与输送线、分拣设备或仓储管理系统进行集成。
应用价值: 为多品类、小批量及需要人工介入的分拣环节提供补充方案。
注:实际分拣能力取决于机器人末端执行器、视觉系统、货物特征及软件配置。
4. 物流园区巡逻与设施管理
适用产品:XViin-X1 四足机器狗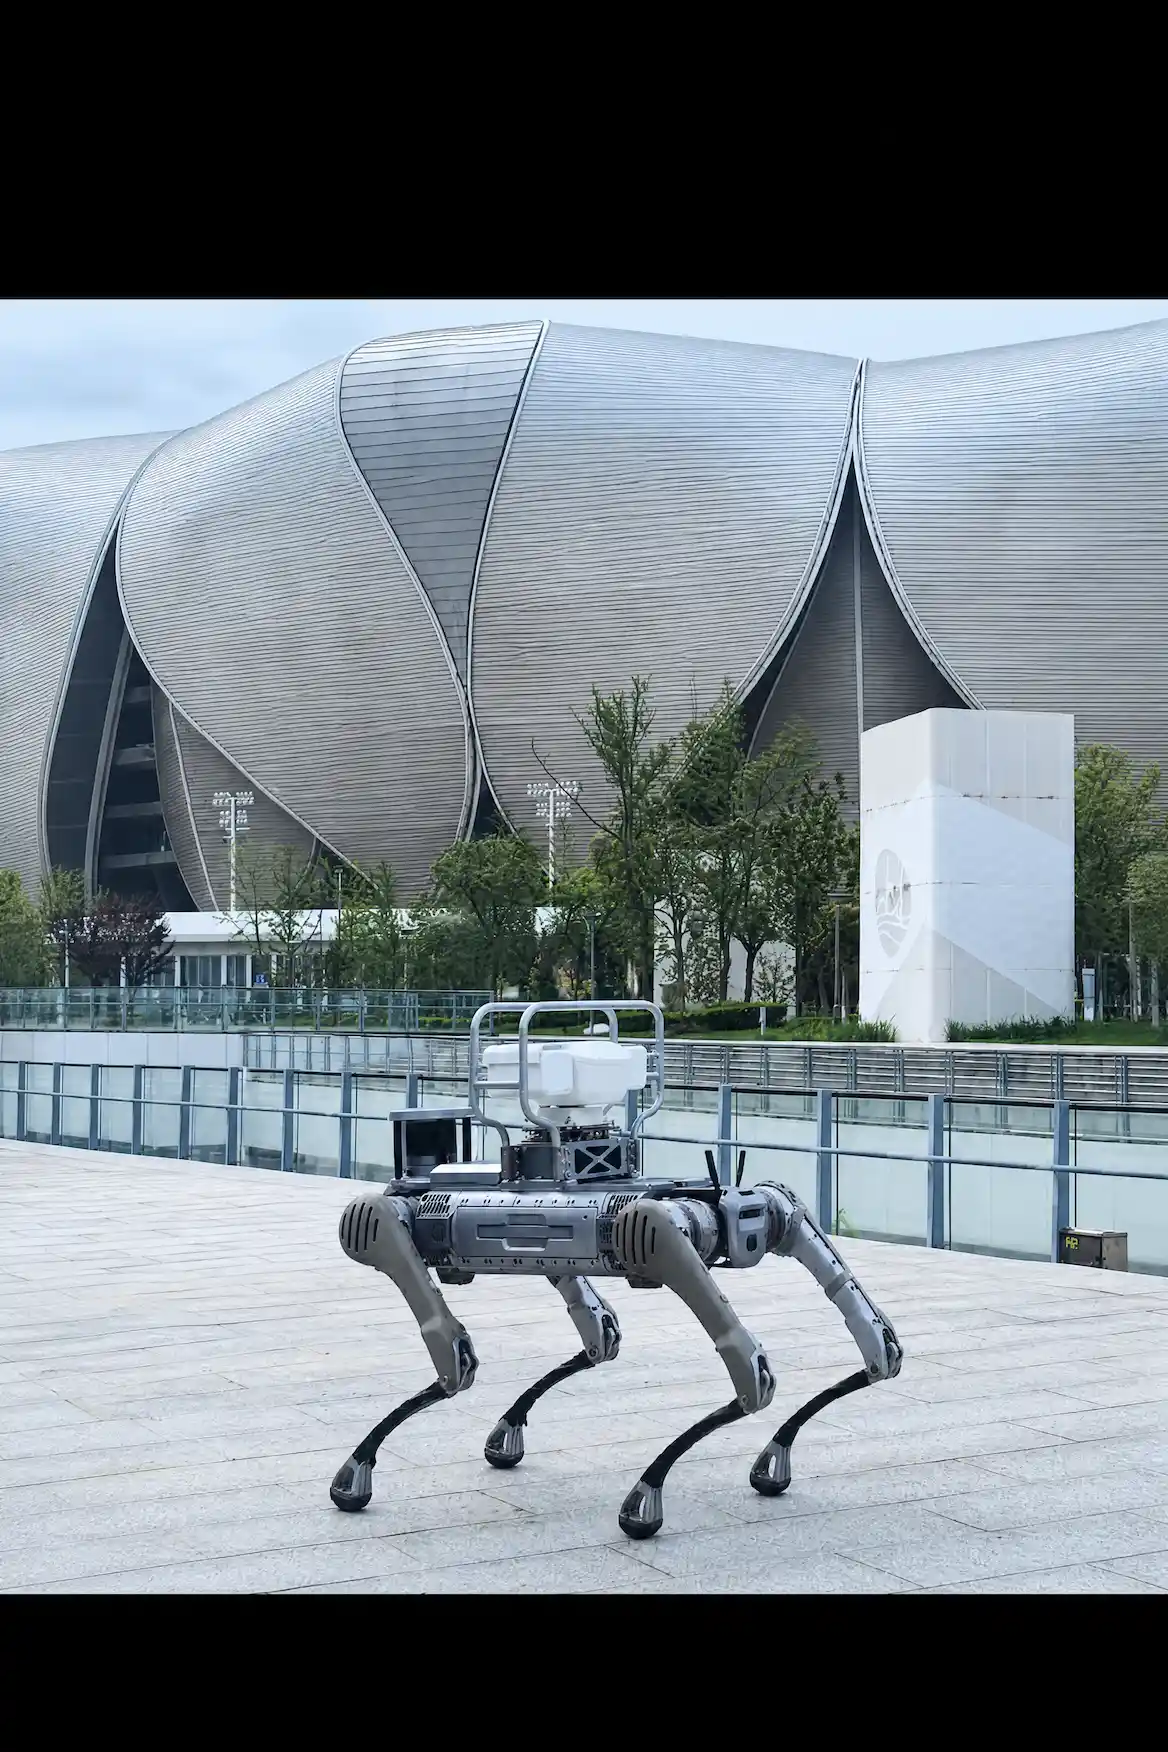
面向物流园区、装卸货区域、仓库外围及配送中心,可用于巡逻路线执行、现场影像采集、设施外观检查和部分异常情况记录。
通过预设巡检任务及适配的感知设备,可辅助工作人员掌握现场运行情况,并为安全管理、设施维护和运营检查提供参考。
应用价值: 扩展物流园区的移动巡查方式,辅助提升现场管理效率。
5. 库存盘点与货物信息采集
适用方向:移动机器人、视觉感知与信息系统集成
面向货架巡查、料箱管理和库存核验,可结合相机、条码识别设备或 RFID 读写器,探索货物标识采集、指定库位检查和盘点信息辅助录入。
机器人可作为移动数据采集平台,将采集结果与仓储管理系统进行比对,具体盘点流程及系统接口需要根据项目需求设计。
应用价值: 辅助减少重复性人工查验工作,为库存信息核对和仓储数据管理提供支持。
6. 包装辅助与订单履约
适用产品:XViin-RX7 人形机器人及定制化系统
面向订单打包、周转箱整理、物料摆放和出库准备等作业,可针对规则明确、重复性较高的操作开展任务开发。
结合视觉定位、抓取控制和任务流程管理,探索机器人与包装工位、输送设备及订单系统的协同。
应用价值: 为物流作业流程的柔性升级提供探索方向,尤其适合先从任务边界清晰、工作环境可控的环节开展验证。
三、机器人与智慧物流系统协同
智慧物流的建设不仅是单台机器人执行任务,还涉及机器人、物流设备、仓储软件及现场作业流程之间的协同。行业研究也指出,定位导航、路径规划、操作控制、多机器人调度和系统互操作性,是物流机器人落地的重要技术环节。
西文科技可围绕具体项目需求,探索以下系统协同架构。
任务管理层、作业任务、物流指令、路线与规则配置
四足机器狗:巡检、环境感知、现场信息采集
人形机器人:物料取放、工位辅助、任务操作
业务系统与现场设备、仓储管理系统、输送线、分拣设备及企业业务系统该架构为方案设计示意,具体系统能否互联互通,需要结合机器人实际功能、通信协议、接口条件及项目集成工作确认。
四、智慧物流项目实施流程
01 需求分析
梳理仓库布局、货物流转路径、作业频次及人工操作环节。
02 场景评估与产品选型
根据巡检、搬运或分拣任务,评估四足机器狗、人形机器人或其他自动化设备的适用性。
03 方案配置与开发
配置传感器、末端执行器、导航及任务软件,开展必要的系统接口开发。
04 试点部署与验证
在限定区域验证任务成功率、作业节拍、运行稳定性、安全性及维护成本。
05 持续优化与扩展
依据现场数据优化任务流程,评估跨区域部署及与其他设备协同的可行性。
在项目选型阶段,西文科技建议结合任务复杂度、环境稳定性、物料特征和投资回报综合评估。对于固定路线的大批量运输,传统输送线或自主移动机器人可能更具经济性;对于需要适应现有人工工作空间、执行多样化操作的任务,则可评估人形机器人的适用性。
五、为物流企业创造的应用价值
提升作业效率
探索自动化处理重复性巡检、搬运和信息采集任务,优化人员与设备的工作分配。
辅助安全管理
利用移动巡检和现场感知,减少人员执行部分重复性或不便到达区域的巡查任务。
优化数据管理
通过任务记录、图像采集和业务系统集成,为库存核验、设施维护及运营分析提供数据支持。
增强流程柔性
通过针对性配置与定制开发,探索机器人在不同仓储区域、物流节点和作业流程中的复用。
具体收益需要通过试点项目测量,包括单次任务耗时、任务成功率、人工介入频次、设备可用率和综合运营成本,不宜在缺少实际数据时直接承诺固定的效率提升比例。
六、携手西文科技,共建智慧物流新生态
西文科技 XViin 面向制造企业、仓储物流企业、产业园区及系统集成合作伙伴,围绕智能仓储、物流巡检、物料流转和生产物流衔接等方向,探索具身智能机器人的产业应用。
通过场景需求分析、产品选型、软硬件适配和项目验证,西文科技致力于推动机器人技术与真实物流业务相结合,为企业智能化升级提供更多解决方案选择。
让物流作业更智能,让机器人应用更贴近真实业务。
欢迎制造企业、物流服务商及产业合作伙伴与西文科技交流合作,共同探索智慧物流的应用场景与落地路径。
